ChosenForge LogoCHOSENFORGE
PROJECT ARCHIVE

Things I've
built.

Vom Embedded-Prototyp über Messtechnik bis zur industriellen Robotik und Machine Learning. Hier werden die bisherigen Arbeiten von ChosenForge als technische Projektberichte gesammelt.

Primae Luces Lichtwecker
01 · EMBEDDED ELECTRONICS

Lichtwecker mit Leichtschlafphasenerkennung — Primae Luces

Idee

Während einer Nacht werden mehrere Schlafzyklen durchlaufen. In kurzen Übergangsphasen reagieren Menschen leichter auf äußere Reize. Primae Luces nutzt dieses Prinzip, um einen möglichst angenehmen Weckzeitpunkt zu erkennen und die Person primär durch einen simulierten Sonnenaufgang zu wecken.

Aufbau

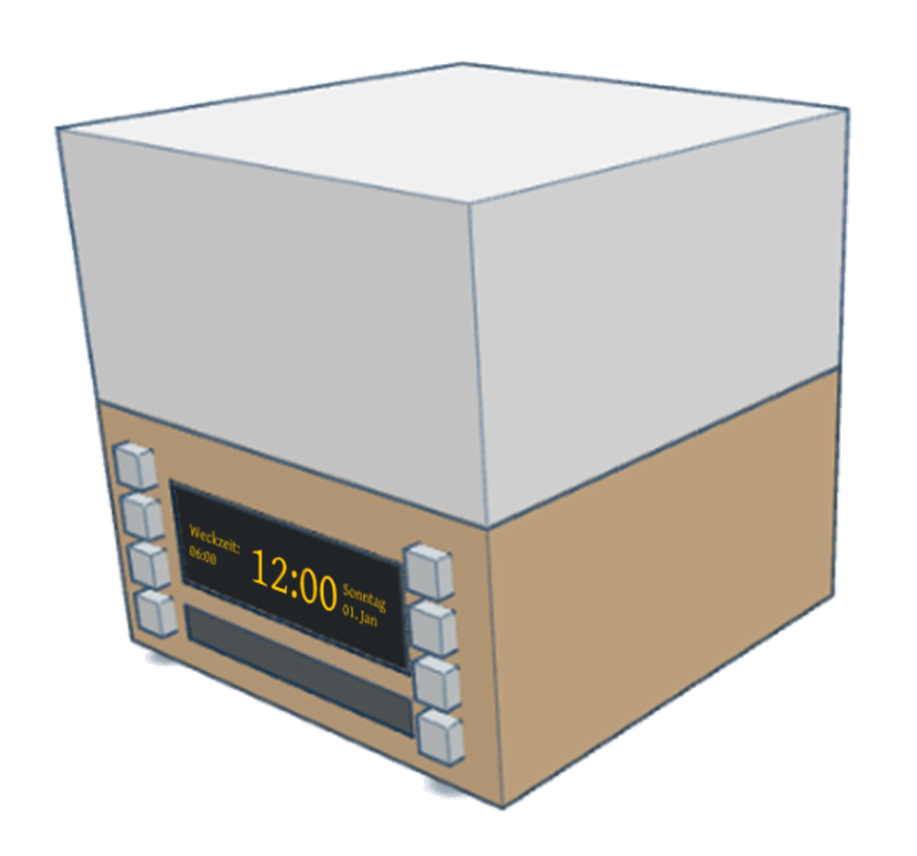
Das System besteht aus einem Basissegment mit Display, neun Eingabetasten und 32 RGB-LEDs sowie einem tragbaren Sensorsegment mit Beschleunigungssensor. Beide Einheiten kommunizieren über Bluetooth. Die RGB-LEDs simulieren unter einem Diffusor den Sonnenaufgang; das Sensorsegment wird über Nacht am Handgelenk getragen.

PDF herunterladen →
Prototyp zur Impedanzmessung
02 · MEASUREMENT / ELECTRONICS

Prototyp einer Messeinrichtung zur Impedanzmessung am Handgelenk

Idee

Das Projekt untersucht, ob Gesten nicht nur über Beschleunigung und Orientierung, sondern auch über Änderungen der elektrischen Impedanz am Handgelenk erfasst werden können.

Aufbau

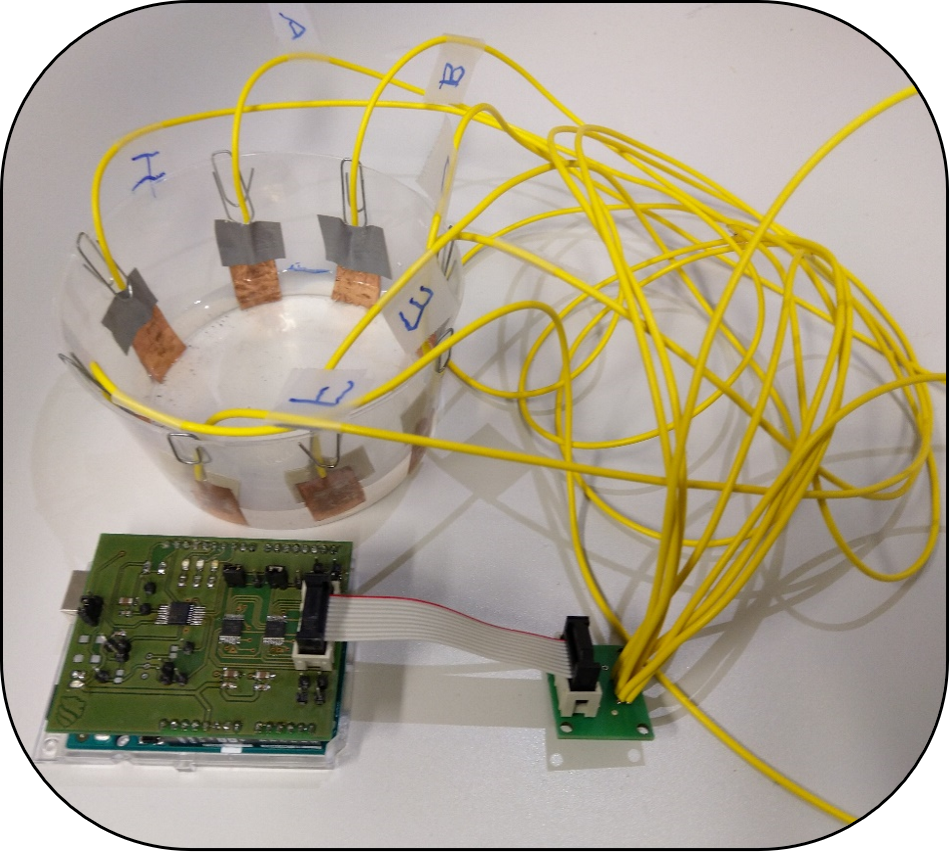
Der Messaufbau besteht aus einer selbst entwickelten Messschaltung, einem Phantom und einem Arduino. Kern der Platine ist der Network Analyzer AD5933 mit zwei Multiplexern. Die Platine orientiert sich an den Abmessungen eines Arduino Uno und wird direkt aufgesteckt, um zusätzliche Leitungsstörungen zu reduzieren. Ein Breakout-Board verbindet die Messelektronik mit den Elektroden am Phantom.

PDF herunterladen →
Delta-Roboterzelle
03 · INDUSTRIAL ROBOTICS / VISION

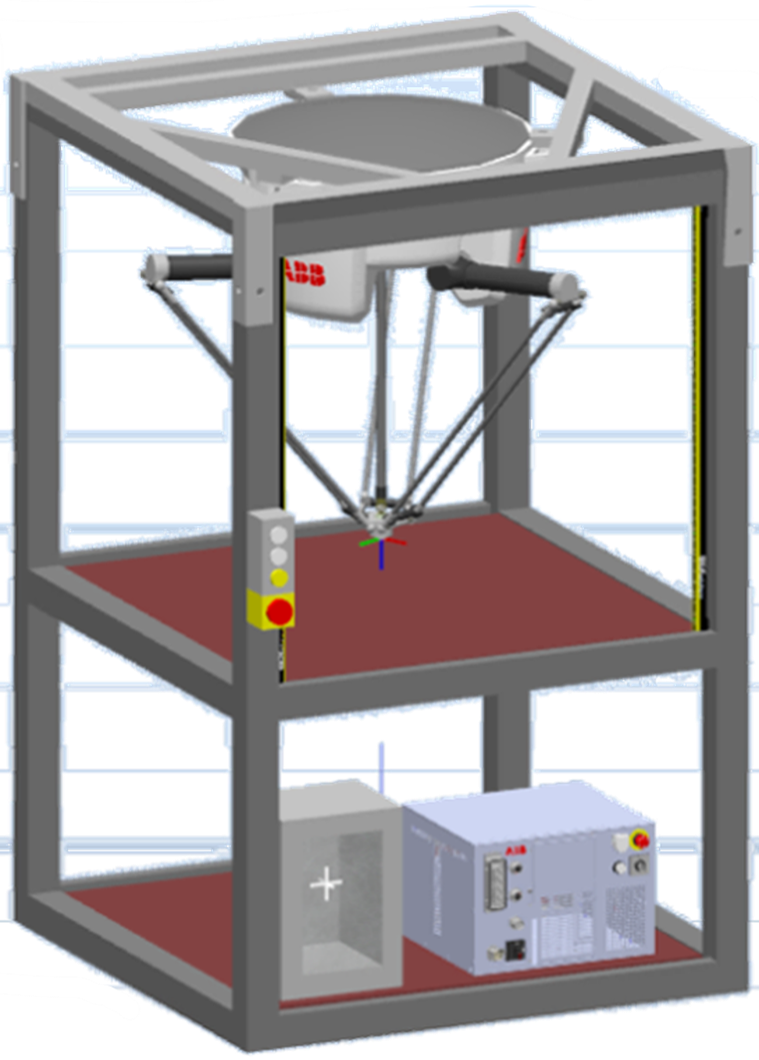
Aufbau einer Delta-Roboterzelle für universelle Anwendungen

Kontext

Dieses Projekt wurde im Rahmen einer Bachelorarbeit umgesetzt.

Aufbau

Eine Delta-Roboterzelle wurde aus Aluminiumprofilen und einem Stahlrahmen aufgebaut und mit Peripheriegeräten für verschiedene Anwendungen erweitert. In ABB RobotStudio wurde eine Pick-and-Place-Anwendung simuliert und für eine Taktzeitanalyse verwendet. Anschließend wurde eine externe Kamera über MATLAB zur Objekterkennung eingebunden und mit dem Pick-and-Place-Ablauf verknüpft.

PDF herunterladen →
Schematisches neuronales Netz
04 · ARTIFICIAL INTELLIGENCE

Bestimmung der Betonfestigkeit durch KI

Ziel

Die klassische Bestimmung der Druckfestigkeit ist zeitaufwendig. In dieser Arbeit wurde untersucht, wie sich die Druckfestigkeit mithilfe von Machine Learning aus vorhandenen Daten schätzen lässt.

Vorgehen

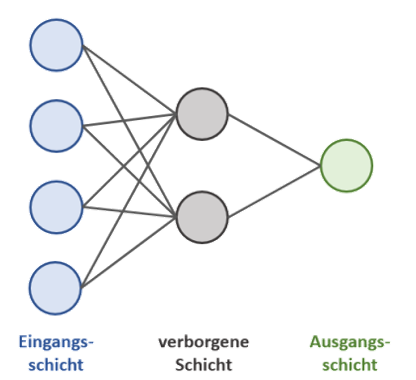
Nach der Datenvorverarbeitung wurde zunächst eine lineare Regression analysiert. Zusätzlich kamen 23 Modelle aus dem MATLAB Machine Learning Framework zum Einsatz. Die vier stärksten Modelle wurden genauer untersucht und optimiert. Als finales Modell wurde ein neuronales Netz gewählt, um auch nichtlineare Zusammenhänge bei zukünftigen, umfangreicheren Datensätzen abbilden zu können. Die Arbeit zeigt zugleich klar die Grenzen der erreichten Genauigkeit für einen praktischen Einsatz.

PDF herunterladen →